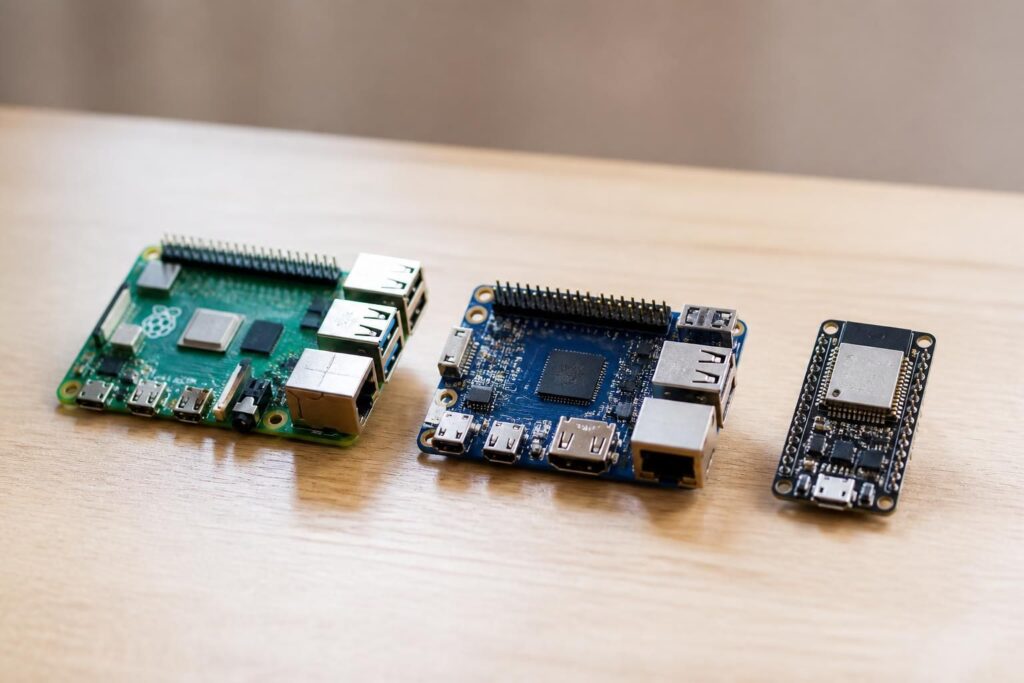
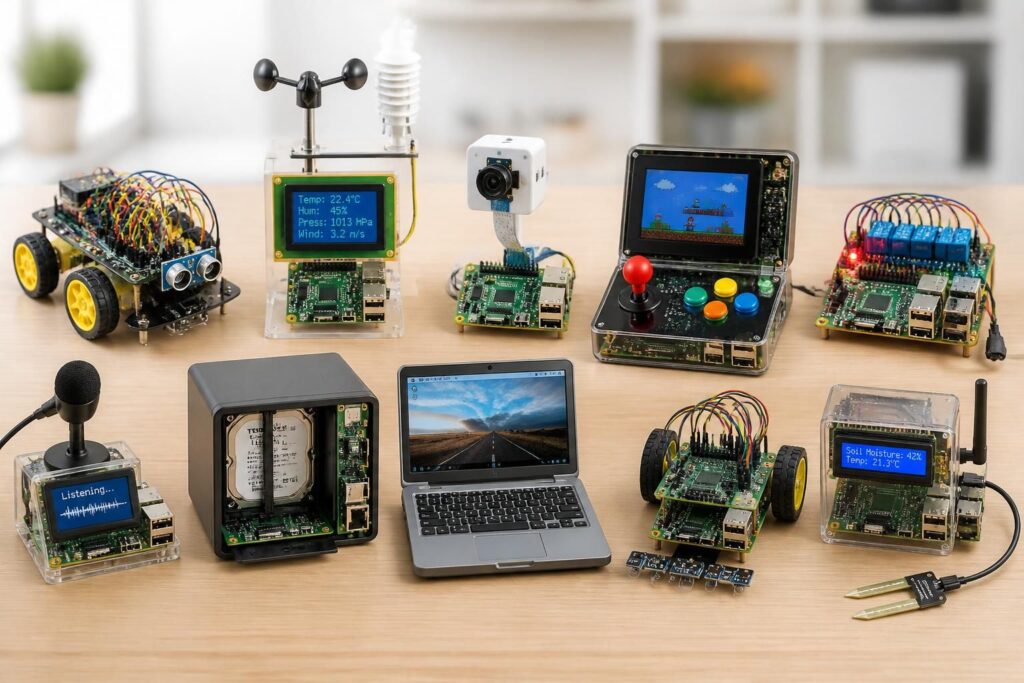
Sur un nano-ordinateur, les GPIO ouvrent la porte aux premiers montages concrets : une LED qui s’allume, un bouton qui déclenche une action, un capteur qui remonte une mesure. Le vrai enjeu n’est pas de retenir des numéros par cœur, mais de comprendre quelles broches garder libres, lesquelles réserver à la communication, et comment éviter les erreurs qui font perdre du temps en programmation. Une fois cette logique acquise, les modules électroniques deviennent beaucoup plus simples à intégrer, même sur une petite protoboard.
L’article en bref
Les GPIO d’un nano-ordinateur ne servent pas seulement à relier des composants : ils structurent toute la logique d’un projet fiable. En maîtrisant les bons réflexes, les premiers essais avec des capteurs, des LED ou des bus de communication deviennent nettement plus sûrs.
- Repérer les broches utiles : distinguer les GPIO polyvalents des pins à réserver
- Éviter les pièges classiques : série, PWM, alimentation et conflits de temporisation
- Organiser un câblage propre : préparer les interfaces avant de brancher les modules
- Passer du test au projet : structurer ses connexions pour une électronique embarquée durable
Bien utilisés, les GPIO transforment un simple nano-ordinateur en base solide pour des projets pratiques et évolutifs.
En pratique, la différence se joue souvent sur un détail de câblage. Beaucoup de débutants cherchent à “utiliser une pin libre” sans vérifier sa fonction réelle ; c’est ainsi qu’un montage semble instable alors que le problème vient simplement d’une mauvaise répartition des interfaces. Sur un Nano, cette rigueur compte encore plus, parce que l’espace est réduit et que chaque broche doit être pensée comme une ressource précieuse.
Ce sujet prend tout son sens quand les premiers essais passent du banc de test à un projet plus sérieux. Un petit montage de domotique, un afficheur OLED, un relais ou un capteur de température n’exigent pas la même logique de branchement ; et c’est précisément là que la compréhension des GPIO fait la différence entre un prototype fragile et une base exploitable.
En bref :
- Les GPIO ne se choisissent pas au hasard, surtout sur une carte compacte.
- Les broches de série, de PWM et d’alimentation demandent une vraie stratégie.
- Les capteurs et modules de communication gagnent à être répartis avec méthode.
- Un plan de câblage clair simplifie le débogage et l’évolution du projet.
Comprendre le rôle des GPIO sur un nano-ordinateur
Sur un nano-ordinateur, les GPIO servent d’interface directe avec le monde physique. Ils permettent d’envoyer un ordre, de lire un état, de dialoguer avec des capteurs ou d’alimenter de petits circuits, sans ajouter de complexité inutile. C’est cette simplicité qui les rend si utiles en électronique embarquée, notamment pour les prototypes compacts.
La logique est proche d’un tableau de bord : certaines broches servent à observer, d’autres à commander, d’autres encore à parler à des modules plus spécialisés. Quand cette hiérarchie est respectée, la connectivité devient plus stable et le projet plus lisible. C’est un réflexe d’ingénierie simple, mais très efficace.
Pourquoi la petite taille impose plus de méthode
Un format réduit donne l’impression que tout peut se brancher partout. En réalité, c’est l’inverse : sur une carte compacte, les erreurs de partage de broches se paient plus vite, surtout lorsque plusieurs modules doivent cohabiter sur une même protoboard.
Une anecdote revient souvent chez les bricoleurs : un montage de volets automatisés paraît parfait sur le papier, puis le sens de commande est inversé, ou un capteur cesse de répondre dès qu’un autre périphérique est connecté. Ce type de souci n’est pas forcément lié au code ; il vient souvent d’une attribution de pins trop rapide. Mieux vaut donc réserver les fonctions critiques dès le départ.
Les broches à connaître avant de brancher ses premiers modules électroniques
La première règle consiste à repérer les broches polyvalentes, celles qui encaissent le plus facilement un usage général. Pour des boutons, des relais ou des capteurs simples, les pins d’usage courant sont les plus confortables, car elles interfèrent peu avec la programmation ou le téléversement.
Les broches dédiées à la communication méritent, elles, davantage de prudence. Sur beaucoup de nano-ordinateurs et cartes compactes de la même famille d’usage, les ports série, I2C ou SPI occupent des emplacements précis et ne doivent pas être détournés trop vite si un module doit rester fiable.
| Zone de broches | Usage courant | Précaution principale |
|---|---|---|
| GPIO polyvalents | Boutons, LED, petits capteurs | Choix idéal pour les premiers tests |
| Broches de série | Communication avec l’ordinateur | Éviter les conflits avec le moniteur série |
| Pins PWM | Variation de LED, moteurs, servos | Vérifier les minuteries partagées |
| Broches d’alimentation | VIN, 5V, 3,3V, GND | Ne pas surcharger ni mélanger les tensions |
Dans un projet réel, ce tableau devient un garde-fou. Il rappelle qu’une broche n’est pas seulement un trou de connexion, mais un choix technique qui influence la stabilité, le bruit électrique et la facilité de débogage. C’est particulièrement visible lorsque plusieurs modules électroniques partagent la même base de travail.
Réserver les interfaces de communication avant le reste
Les buses de communication sont souvent les plus précieuses. UART, I2C et SPI ne sont pas des détails annexes : ils permettent de dialoguer avec un écran, un module RTC, une carte mémoire ou un capteur rapide, et ils doivent être réservés en amont.
Dans un montage d’automatisation domestique, par exemple, il est courant de garder l’I2C pour l’afficheur et l’horloge temps réel, puis de laisser les GPIO standards aux entrées utilisateur. Cette discipline évite les réécritures de code inutiles, et elle facilite aussi l’évolution du système si un nouveau périphérique doit être ajouté plus tard.
Les erreurs de câblage qui perturbent le plus souvent la programmation
Quand un projet ne répond plus, le réflexe est souvent d’accuser le logiciel. Pourtant, une grande partie des pannes apparentes vient d’un mauvais usage des broches : mauvaise tension, bus occupé, pin numérique utilisée comme sortie alors qu’elle est réservée à l’analogique, ou tout simplement masse oubliée.
Le cas le plus fréquent reste le conflit avec la communication série. Brancher un bouton ou un capteur sur des broches destinées au dialogue avec l’ordinateur peut provoquer des téléversements ratés, des données incohérentes ou un comportement erratique au démarrage. Autre piège classique : surcharger la sortie d’alimentation en alimentant trop de modules d’un coup.
- Éviter D0 et D1 si le moniteur série reste indispensable.
- Ne pas tirer de moteur directement depuis une sortie 5V.
- Ne pas confondre analogique et numérique sur les entrées dédiées.
- Conserver une masse commune entre tous les éléments du montage.
Cette liste peut sembler évidente, mais elle résume les erreurs qui font perdre le plus de temps. Sur un premier prototype, un simple oubli de masse commune suffit parfois à faire croire qu’un capteur est défectueux. En réalité, la logique de branchement est en cause, pas le composant.
Construire un schéma simple pour ses premiers capteurs
Pour démarrer sans se disperser, le plus efficace consiste à répartir les fonctions par familles. Les entrées simples vont sur les GPIO génériques, les capteurs analogiques sur les entrées dédiées, et les bus de communication sur des broches réservées. Cette organisation donne un projet plus lisible, plus facile à faire évoluer, et surtout beaucoup plus agréable à dépanner.
Un exemple concret aide à visualiser la méthode : sur un petit montage de surveillance d’ambiance, un capteur de luminosité peut être lu sur une entrée analogique, un bouton de validation sur un GPIO standard, et un afficheur I2C sur les lignes prévues à cet effet. Ce découpage évite les interférences et simplifie la programmation.
Un plan de branchement qui tient la route
Sur une protoboard, il vaut mieux partir d’une architecture claire plutôt que d’empiler les fils au hasard. Un bon schéma tient compte de trois choses : la fonction de chaque pin, les besoins en courant, et les interfaces déjà mobilisées par le projet.
Le retour d’expérience est sans appel : les montages les plus fiables sont souvent les plus sobres. En laissant quelques broches libres, il devient plus simple d’ajouter un second capteur, un relais ou un module de sécurité sans refaire toute la base. C’est une approche très proche de la conception professionnelle.
Choisir les bonnes broches selon le type de module
Chaque périphérique impose ses contraintes. Un servomoteur sollicite une sortie PWM, un écran réclame souvent une interface série bien définie, tandis qu’un capteur de température demande surtout une lecture stable et peu de bruit parasite. Le bon choix de broches dépend donc autant du composant que du rôle attendu.
Dans une logique de maison connectée, cette répartition devient vite indispensable. Les capteurs doivent remonter des données fiables, les actionneurs doivent réagir sans délai, et le système doit rester facile à maintenir. Un câblage réfléchi sert alors autant la fiabilité que le confort de développement.
| Type de module | Broches à privilégier | Raison pratique |
|---|---|---|
| Bouton / interrupteur | GPIO polyvalents | Lecture simple et stable |
| Capteur analogique | Entrées analogiques dédiées | Mesure progressive plus fiable |
| Afficheur ou RTC | I2C | Deux fils seulement, câblage propre |
| Carte mémoire / périphérique rapide | SPI | Débit plus élevé pour les échanges |
| LED variable ou servo | PWM | Commande fine de l’intensité ou de la position |
Un tel tableau sert de boussole au moment de câbler. Il évite de sacrifier une broche utile pour une fonction mal adaptée, et il limite les surprises lors des tests sur la protoboard. C’est précisément ce genre d’anticipation qui fait gagner du temps sur les projets d’électronique embarquée.
Passer du premier montage au projet évolutif
Au fil des essais, la vraie compétence ne consiste pas à brancher plus de composants, mais à garder une base propre. Un nano-ordinateur bien pensé accepte mieux l’ajout d’un second module, d’un afficheur ou d’un capteur supplémentaire, à condition que les GPIO aient été distribués avec méthode dès le départ.
Pour aller plus loin, certains bricoleurs s’inspirent de projets publiés en ligne pour structurer leurs essais, puis adaptent la logique à leur propre besoin. Un point de départ utile peut être ce type de ressources autour du prototypage, comme les idées de projets présentées dans ces projets rapides à réaliser le week-end, car la démarche reste proche : partir d’un besoin simple, puis fiabiliser le câblage.
Dans les ateliers les plus organisés, une bonne habitude consiste à documenter chaque broche utilisée, même sur un petit prototype. Ce réflexe facilite les modifications futures et évite de transformer un montage prometteur en puzzle impossible à relire quelques semaines plus tard.
Les réflexes qui changent tout au moment de déboguer
Quand une lecture de capteur devient incohérente, il faut d’abord vérifier l’affectation des broches, puis la masse commune, puis les besoins en tension. Ce tri méthodique est plus efficace qu’une longue chasse au bug dans le code.
La même logique vaut pour les interfaces : si un module I2C répond mal, la longueur des fils, le bruit électrique ou une mauvaise adresse peuvent être en cause. C’est là qu’un projet bien préparé devient plus agréable à faire évoluer, car le diagnostic s’effectue sans tout démonter.
Pour visualiser une stratégie de démarrage claire, il est souvent utile d’observer un montage simple avant de le reproduire. Les tutoriels orientés prototypage rapide offrent une bonne base d’inspiration, à condition de garder le contrôle sur la répartition des broches et la logique de communication.
Un second point de repère peut venir d’un projet centré sur la maison connectée. Même quand l’objectif final est différent, les principes restent identiques : réserver les interfaces critiques, ne pas surcharger l’alimentation, et laisser de la marge pour les évolutions futures. C’est ce qui distingue un essai fragile d’un vrai socle technique.
Pour creuser le sujet avec une approche plus large sur les usages concrets, un détour par des idées de projets autour du nano-ordinateur peut aussi aider à penser les étapes de fabrication et de test avec davantage de méthode.
Quels GPIO utiliser en priorité pour débuter ?
Les broches polyvalentes restent les plus simples à utiliser pour les premiers tests, car elles évitent les conflits avec la communication ou le démarrage.
Pourquoi faut-il éviter certaines broches au hasard ?
Parce que des pins comme celles de la série, du PWM ou de l’alimentation peuvent partager des ressources internes et provoquer des comportements instables.
Peut-on brancher plusieurs capteurs sur un nano-ordinateur ?
Oui, à condition de répartir correctement les broches, de garder une masse commune et de ne pas surcharger la sortie d’alimentation.
L’I2C est-il adapté à un premier projet ?
Oui, surtout pour un écran ou une horloge temps réel, car le câblage reste simple et la connectivité est fiable si les fils restent courts.
Comment savoir si le problème vient du code ou du câblage ?
En vérifiant d’abord l’alimentation, la correspondance des broches et les masses communes, puis seulement la logique de programmation.
Je suis Thomas Reynaud, rédacteur passionné de tech du quotidien. Bricoleur et curieux, j’aime tester, comparer et surtout expliquer simplement : domotique, objets connectés, sécurité numérique, streaming et bons choix high-tech. Chez Domosphère, je décrypte la tech sans jargon, du montage DIY à la solution prête à l’emploi.